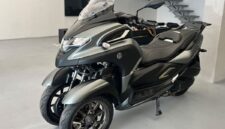




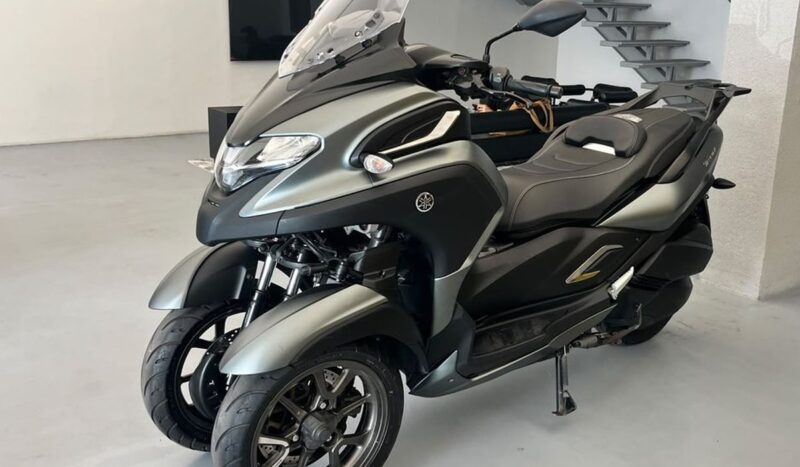
KAYONEWS.CO.ID – Yamaha memiliki teknologi kendaraan roda tiga yang berbeda dari sistem roda tiga pada umumnya. Salah satu contohnya adalah Yamaha Tricity 300, skuter matik yang menggunakan dua roda di bagian depan dan satu roda di belakang, tetapi tetap dapat miring ketika melewati tikungan seperti sepeda motor biasa.
Teknologi tersebut dikenal dengan nama Leaning Multi-Wheel (LMW). Sistem ini dirancang agar dua roda depan dapat mengikuti kemiringan kendaraan sekaligus menyesuaikan arah beloknya.
Yamaha Tricity 300 menjadi salah satu model yang menggunakan konsep tersebut. Selain Tricity 300, Yamaha juga memiliki Tricity 155 dan Yamaha Niken yang mengadopsi pendekatan serupa, meskipun masing-masing model memiliki karakter dan spesifikasi berbeda.
Kehadiran teknologi LMW menarik karena menggabungkan dua roda depan dengan karakter berkendara sepeda motor konvensional. Namun, sistem ini bukan sekadar menambahkan satu roda, melainkan melibatkan rancangan suspensi, kemudi, dan sambungan mekanis yang bekerja secara terpadu.
Mengenal Cara Kerja Teknologi Yamaha LMW
Pada sepeda motor biasa, roda depan mengikuti arah setang dan miring bersama kendaraan saat pengendara menikung. Pada Yamaha Tricity 300, kedua roda depan dirancang agar dapat mengikuti gerakan tersebut.
Sistem LMW memungkinkan kedua roda depan bergerak mengikuti kemiringan bodi kendaraan. Dengan demikian, motor tetap dapat condong ke kiri atau kanan ketika melewati tikungan.
Untuk mewujudkan mekanisme tersebut, Yamaha menggunakan sistem sambungan yang menghubungkan bagian depan kendaraan dengan suspensi pada masing-masing roda. Komponen-komponen ini bekerja bersama untuk mengatur gerakan roda ketika motor diarahkan ke suatu sisi.
Rancangan tersebut juga memungkinkan suspensi depan merespons kondisi permukaan jalan. Meski memiliki dua roda depan, kendaraan tetap membutuhkan pengendalian yang tepat dan tidak sepenuhnya terbebas dari risiko kehilangan keseimbangan atau selip.
Geometri Ackermann Mengatur Sudut Belok Roda
Salah satu prinsip penting dalam sistem kemudi kendaraan dengan dua roda depan adalah geometri Ackermann.
Ketika kendaraan melewati tikungan, roda bagian dalam dan roda bagian luar tidak menempuh lintasan yang sama. Roda bagian dalam mengikuti lingkaran yang lebih kecil, sedangkan roda bagian luar melewati lingkaran yang lebih besar.
Karena perbedaan lintasan tersebut, kedua roda idealnya memiliki sudut belok yang berbeda. Roda bagian dalam perlu membelok dengan sudut lebih tajam dibandingkan roda bagian luar.
Geometri Ackermann membantu mengatur perbedaan sudut tersebut agar arah kedua roda lebih sesuai dengan lintasan yang dilalui. Apabila sudut belok tidak sesuai, ban berpotensi mengalami gesekan berlebih karena arah roda tidak sepenuhnya sejalan dengan jalur kendaraan.
Pada Yamaha Tricity 300, mekanisme kemudi bekerja bersama sistem LMW untuk mengarahkan kedua roda depan. Ketika pengendara memutar setang, rangkaian sambungan kemudi membantu mengatur arah roda sesuai gerakan yang diberikan.
Sementara itu, mekanisme suspensi dan penghubung roda memungkinkan bagian depan kendaraan mengikuti kemiringan ketika menikung. Kedua fungsi ini bekerja bersama, tetapi memiliki peran yang berbeda.
Peran Parallelogram Link pada Sistem LMW
Komponen lain yang penting adalah parallelogram link, yaitu mekanisme penghubung yang susunannya menyerupai jajaran genjang.
Sistem ini menghubungkan bagian depan kendaraan dengan mekanisme suspensi kedua roda. Susunan lengan dan titik sambungnya memungkinkan roda depan bergerak mengikuti perubahan kemiringan motor.
Ketika kendaraan berada dalam posisi tegak, rangkaian penghubung tersebut memiliki susunan tertentu. Saat motor miring ke kanan atau kiri, mekanisme itu bergerak mengikuti perubahan posisi kendaraan.
Hasilnya, kedua roda depan dapat ikut miring bersama bodi motor. Hal ini membedakan teknologi LMW dari konfigurasi roda tiga yang menggunakan dua roda depan dalam posisi relatif tegak dan tidak mengikuti kemiringan kendaraan dengan cara yang sama.
Mekanisme penghubung tersebut dirancang untuk menjaga gerakan roda tetap terkoordinasi. Namun, kinerja sistem tetap bergantung pada kondisi komponen, perawatan, serta batas kerja mekanis yang telah ditentukan oleh pabrikan.
Suspensi Independen Membantu Meredam Guncangan
Yamaha Tricity 300 juga menggunakan suspensi depan yang memungkinkan masing-masing roda merespons kondisi jalan secara independen.
Artinya, gerakan suspensi pada satu roda tidak harus selalu sama dengan gerakan suspensi roda lainnya. Ketika salah satu ban melewati lubang kecil atau permukaan jalan yang lebih tinggi, suspensi pada roda tersebut dapat bergerak untuk membantu meredam guncangan.
Pada saat bersamaan, roda depan lainnya tetap dapat merespons kondisi permukaan jalan yang dilewatinya.
Karakter tersebut berpotensi membantu menjaga kedua ban mengikuti kontur jalan dengan lebih baik. Akan tetapi, kemampuan suspensi meredam guncangan tetap memiliki batas. Lubang yang dalam, permukaan sangat tidak rata, atau kecepatan yang terlalu tinggi tetap dapat memengaruhi kenyamanan dan kendali kendaraan.
Apa Manfaat Dua Roda Depan pada Yamaha Tricity 300?
Penggunaan dua roda depan memberikan beberapa karakteristik yang menjadi bagian dari pengembangan teknologi LMW.
1. Membantu mengikuti permukaan jalan yang tidak rata
Karena masing-masing roda memiliki mekanisme suspensi, keduanya dapat merespons perubahan permukaan jalan secara berbeda. Hal ini dapat membantu meredam guncangan ketika salah satu roda melewati bagian jalan yang tidak rata.
2. Mendukung kestabilan saat berkendara
Dua bidang kontak ban depan menjadi bagian dari rancangan kendaraan. Sistem LMW dirancang untuk menghadirkan karakter pengendalian yang stabil tanpa menghilangkan kemampuan motor untuk miring saat menikung.
Meski demikian, kestabilan kendaraan tidak hanya ditentukan oleh jumlah roda. Kondisi ban, suspensi, kecepatan, dan keterampilan pengendara juga berpengaruh.
3. Membantu ketika melewati tikungan
Kedua roda depan dapat mengikuti kemiringan kendaraan. Geometri kemudi juga membantu menyesuaikan sudut belok roda bagian dalam dan luar agar sesuai dengan lintasannya.
4. Memberikan respons suspensi pada permukaan berbeda
Ketika satu roda melewati permukaan yang tidak rata, suspensi pada roda tersebut dapat merespons tanpa harus membuat roda lainnya bergerak dengan cara yang persis sama. Mekanisme ini membantu menjaga fungsi suspensi sesuai kondisi jalan.
5. Mendukung pengendalian saat pengereman
Dua roda depan menyediakan dua bidang kontak ban dengan permukaan jalan. Konfigurasi tersebut merupakan bagian dari rancangan LMW, tetapi tidak otomatis menjamin jarak pengereman lebih pendek atau kendaraan tidak akan tergelincir.
Hasil pengereman tetap dipengaruhi kondisi ban, permukaan jalan, kecepatan, distribusi beban, serta kemampuan sistem rem.
6. Membantu menghadirkan karakter berkendara yang berbeda
Yamaha mengembangkan LMW untuk memadukan karakter sepeda motor yang dapat miring dengan konfigurasi dua roda depan. Pengendara tetap harus memperhitungkan kondisi lalu lintas, permukaan jalan, dan pengaruh angin saat berkendara.
Apakah Yamaha LMW Membuat Motor Lebih Aman dari Selip?
Teknologi dua roda depan dapat memberikan karakter pengendalian yang berbeda dibandingkan sepeda motor dengan satu roda depan. Namun, bukan berarti kendaraan dengan LMW kebal terhadap selip atau kecelakaan.
Cengkeraman ban tetap dipengaruhi oleh kondisi permukaan jalan, kecepatan, sudut kemiringan, tekanan dan kondisi ban, serta cara pengendara mengoperasikan kendaraan.
Ketika melintasi jalan licin, misalnya, salah satu roda depan mungkin masih memiliki cengkeraman saat roda lainnya kehilangan traksi. Kondisi tersebut berpotensi membantu, tetapi tidak menjamin kendaraan selalu dapat mempertahankan kendali.
Pengendara tetap perlu mengurangi kecepatan ketika jalan basah atau berpasir, menghindari pengereman dan perubahan arah secara mendadak, serta menjaga kondisi ban dan suspensi.
Yamaha LMW Bukan Sekadar Motor dengan Tiga Roda
Teknologi LMW memperlihatkan bahwa desain kendaraan roda tiga dapat dikembangkan dengan mekanisme yang lebih kompleks daripada sekadar menambahkan satu roda.
Pada Yamaha Tricity 300, sistem kemudi, geometri Ackermann, parallelogram link, dan suspensi bekerja sebagai satu kesatuan untuk memungkinkan dua roda depan mengikuti arah belok dan kemiringan kendaraan.
Konsep tersebut ditujukan untuk menghadirkan karakter pengendalian yang berbeda, sekaligus mempertahankan kemampuan motor untuk miring ketika menikung.
Walaupun menawarkan pendekatan teknis yang menarik, manfaat yang dirasakan pengendara tetap dipengaruhi kondisi kendaraan, kualitas permukaan jalan, serta cara berkendara. Karena itu, teknologi LMW sebaiknya dipahami sebagai sistem pendukung pengendalian, bukan jaminan bahwa risiko berkendara dapat dihilangkan.